

NXP unifie ses technologies pour accélérer l’IA physique
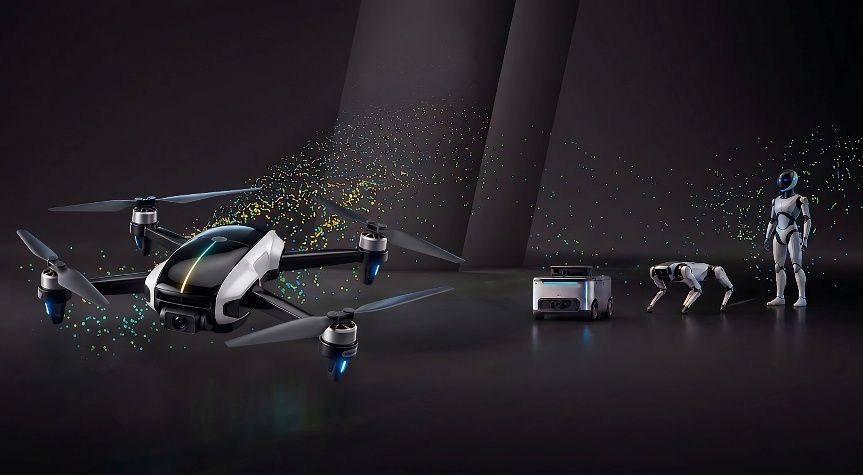
Le Néerlandais lance une plateforme matérielle et logicielle destinée à simplifier le développement des robots autonomes et des applications d’IA physique. Associant calcul, IA, commande moteur, connectivité et sécurité, elle permet notamment de réaliser un premier prototype fonctionnel de drone en seulement 30 minutes.
Face à la complexification des systèmes robotiques, NXP Semiconductors présente une plateforme unifiée destinée à réduire les délais de conception et d’intégration des robots autonomes et des drones. Fondée sur son architecture Neural Axis, elle associe un environnement matériel et logiciel commun regroupant les fonctions de perception, de traitement de l’IA, de contrôle en temps réel et de communication. L’objectif est de permettre aux développeurs de passer plus rapidement de la mise au point d’une fonction isolée à la réalisation d’un système robotique complet.
La solution repose sur un kit de développement logiciel (SDK) modulaire et open source intégrant des pilotes, des intergiciels (middleware), des applications de référence, des outils de configuration et des composants logiciels réutilisables. Il prend notamment en charge plusieurs environnements largement utilisés dans la robotique, dont PX4, Zephyr et ROS 2. NXP fournit également des sous-systèmes pré-intégrés et validés pour faciliter leur interopérabilité. Selon le fabricant, cette approche peut ramener de plusieurs mois à quelques jours ou semaines les opérations d’intégration et de validation.
© NXP Semiconductors
« À mesure que les robots autonomes s’aventurent hors des environnements contrôlés pour investir les espaces de vie et de travail, la confiance devient une condition essentielle à leur adoption. Pour instaurer cette confiance, les développeurs ont besoin d’une plateforme conçue en tenant compte de la sécurité, de la sûreté fonctionnelle, du contrôle en temps réel et de la fiabilité tout au long du cycle de vie. La plateforme robotique unifiée de NXP réunit ces capacités indispensables dans une architecture évolutive qui aide les développeurs à concevoir la prochaine génération de systèmes d’IA physiques fiables », assure Jérôme Legros, vice-président et directeur général de l’activité robotique de NXP Semiconductors.
Les premières conceptions de référence concernent les drones. Elles combinent quatre sous-systèmes : le calcul autonome et le contrôle de vol avec le module NavQ95, reposant sur le processeur d’applications i.MX 95 ; la gestion du vol avec le Tropic VMU/FMU, basé sur le microcontrôleur crossover i.MX RT1064 ; la mise en réseau intelligente des capteurs avec le 100Base-T1 Sensor Node, intégrant un microcontrôleur MCX N947 ; et la commande des moteurs au moyen d’un contrôleur électronique de vitesse (ESC) compatible AM32, construit autour du MCX A13.
Ces architectures intègrent des fonctions de sécurité et de sûreté de fonctionnement, notamment au niveau du processeur principal, qui peuvent être activées indépendamment des fonctionnalités propres à la robotique. Associés au SDK, les modules permettent d’obtenir une première fonctionnalité opérationnelle de drone en 30 minutes seulement, sans développement préalable complexe, selon NXP.
« Pour les développeurs de drones, la rapidité est essentielle. Les marchés évoluent rapidement, les exigences des clients changent et de nouvelles capacités autonomes apparaissent constamment. La plateforme robotique unifiée de NXP constitue une base prête à être développée, qui raccourcit les cycles de développement et nous permet d’évaluer de nouvelles idées, de réaliser des prototypes plus rapidement et de commercialiser plus efficacement des solutions innovantes », explique James McClearen, directeur technique de Blueflite, entreprise américaine spécialisée dans la conception et la fabrication de drones de livraison de marchandises et de logiciels de logistique aérienne.
La plateforme de NXP doit ensuite s’étendre aux robots de service, aux robots mobiles autonomes (AMR) et à d’autres systèmes nécessitant perception, navigation, commande moteur et fonctionnement déterministe en temps réel. Les conceptions de référence correspondantes sont attendues au second semestre 2027.
Principales caractéristiques :
- Architecture Neural Axis : socle distribué reliant perception, calcul IA, contrôle en temps réel et communications
- SDK modulaire et open source : pilotes, middleware, applications de référence, outils de configuration et composants réutilisables
- Compatibilité logicielle : prise en charge de PX4, Zephyr et ROS 2
- Sous-systèmes pré-intégrés et validés : interopérabilité matérielle et logicielle pour réduire les délais d’intégration
- Calcul autonome : module NavQ95 reposant sur le processeur d’applications i.MX 95
- Gestion du vol : Tropic VMU/FMU basé sur le microcontrôleur crossover i.MX RT1064
- Réseau de capteurs : module 100Base-T1 Sensor Node intégrant le microcontrôleur MCX N947
- Commande moteur : contrôleur électronique de vitesse compatible AM32, basé sur le MCX A13
- Sécurité et sûreté de fonctionnement : traitement sécurisé, contrôle déterministe en temps réel et architectures conçues pour répondre aux exigences de sécurité
- Évolutivité : drones dans un premier temps, puis robots de service, robots mobiles autonomes et autres systèmes autonomes